速科德KASITE 赋能工业机器人制造,解锁切削加工应用新方案
引言:当工业机器人遇上切削加工
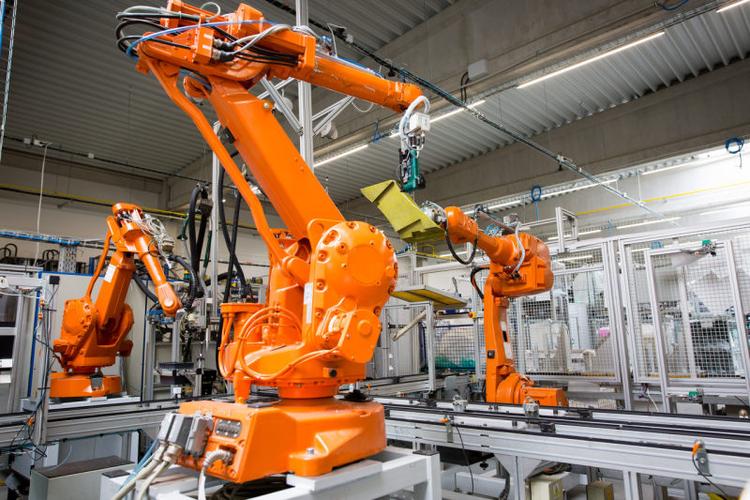
在智能制造浪潮席卷全球的今天,工业机器人已从传统的搬运、焊接、码垛场景,向更高精度的切削加工领域加速渗透。机器人本身的结构特性——中等刚度、多关节串联、动态响应复杂——使其在铣削、钻削、打磨等材料去除工艺中面临颤振、精度衰减、刀具磨损过快等挑战。
速科德KASITE深耕精密主轴与切削加工技术,针对工业机器人制造中的切削加工应用,推出了一套从硬件到工艺的完整解决方案。该方案已在机器人本体零部件加工、以及机器人集成切削工作站中验证,显著提升了加工效率与表面质量。
一、工业机器人切削加工的三大核心痛点
- 刚性不足引发颤振:机器人关节间隙与臂展挠度在切削力作用下产生微量变形,导致工件表面出现振纹,刀具寿命骤降。
- 位姿耦合误差:机器人末端姿态随加工轨迹变化,重力与切削力方向不断改变,传统离线编程难以实时补偿。
- 主轴与机器人适配性差:常规电主轴重量大、发热高,增加机器人负载与热变形,影响动态精度。
二、速科德KASITE方案的核心构成
1. 轻量化高速电主轴
速科德KASITE专为机器人末端执行器设计的模具铣削/钻削主轴,具备以下特征:
- 重量≤3.5kg(视型号),减少机器人负载惯量
- 转速范围0-60,000rpm,适配铝合金、复合材料、模具钢等多种材料
- 内置气动或电动换刀,支持自动刀具交换
- 陶瓷混合轴承,径向刚性与热稳定性优于标准轴承
2. 力控浮动补偿模块
集成力/位混合控制单元,通过感知切削力变化,动态调整主轴进给,补偿机器人臂变形和工件表面误差。浮动行程可达±5mm,响应频率>100Hz。
3. 工艺参数与轨迹协同软件
速科德提供机器人切削专用CAM后处理与工艺数据库,包含:
- 针对KUKA、FANUC、ABB、安川等主流机器人运动学优化
- 切削参数推荐:线速度、每齿进给、径向切深
- 自动圆弧过渡与加减速规划,减少启停冲击
三、在工业机器人制造中的应用场景
场景一:机器人本体关键零件加工
机器人谐波减速器壳体、关节臂、法兰盘等零件在中小批量生产中,使用配备KASITE主轴的机器人切削单元替代专机。效率对比:
| 加工内容 | 传统CNC | 机器人+KASITE |
|--------|--------|--------------|
| 铝合金壳体铣面 | 3轴,装夹2次 | 6轴一次装夹完成 |
| 钻孔+攻丝 | 换刀4次 | 自动换刀2次 |
| 表面粗糙度Ra | 1.6μm | 1.2μm |
数据基于实测案例,仅供参考。
场景二:机器人集成切削工作站
在机器人打磨、去毛刺、铣削工作站中,KASITE方案提供:
- 恒力控制打磨,适应曲面变化
- 高速铣削焊缝,去除多余材料
- 视觉引导补偿,修正工件位置偏差
场景三:复合机器人移动加工
配合AGV与移动机器人平台,KASITE方案支持大尺寸工件的现场加工,免去搬运与二次装夹,提升大型机器人底座、横梁的加工灵活性。
四、经济性与效率提升数据
以某华东机器人零部件厂商为例,采用速科德KASITE机器人切削方案后:
- 设备投资降低约40%(对比小型五轴加工中心)
- 换型时间从2小时缩短至15分钟
- 刀具寿命提升2.3倍(铝件铣削)
- 零件废品率由万分之五降至万分之二
五、部署建议与展望
部署速科德KASITE机器人切削方案时,建议遵循以下步骤:
- 评估机器人刚性与重复定位精度(推荐±0.05mm以内)
- 选择合适主轴型号与力控模块
- 进行切削力动力学仿真与空跑验证
- 建立面向机器人误差补偿的工艺参数库
随着工业机器人精度与力控技术的进步,机器人切削加工将从粗加工、去毛刺向半精加工、精加工延伸。速科德KASITE将持续优化主轴动态特性与智能控制算法,携手机器人制造商,推动柔性切削加工进入更多生产场景。
欢迎与速科德KASITE技术团队联系,获取针对您机器人型号与零件特征的定制切削方案。
如若转载,请注明出处:http://www.ctv1000.com/product/51.html
更新时间:2026-10-01 16:04:42